উচ্চতর গণিত ২য় পত্র • Mymensingh Board • ময়মনসিংহ বোর্ড ২০২৫

উচ্চতর গণিত ২য় পত্র প্রশ্ন

দৃশ্যকল্প-২ : কোনো বিন্দুতে ক্রিয়াশীল P,Q \mathrm{P}, \mathrm{Q} এবং R বলত্রয় ভারসাম্য সৃষ্টি করে ।
  1. ক)

    কোনো কণার উপর ক্রিয়ারত দুইটি বলের লব্ধি তাদের একটির সাথে লম্বভাবে ক্রিয়া করে এবং অপরটির এক-তৃতীয়াংশ হলে দেখাও যে, বলদ্বয়ের মানের অনুপাত 22:3 2 \sqrt{2}: 3 .

    (1)
  2. খ)

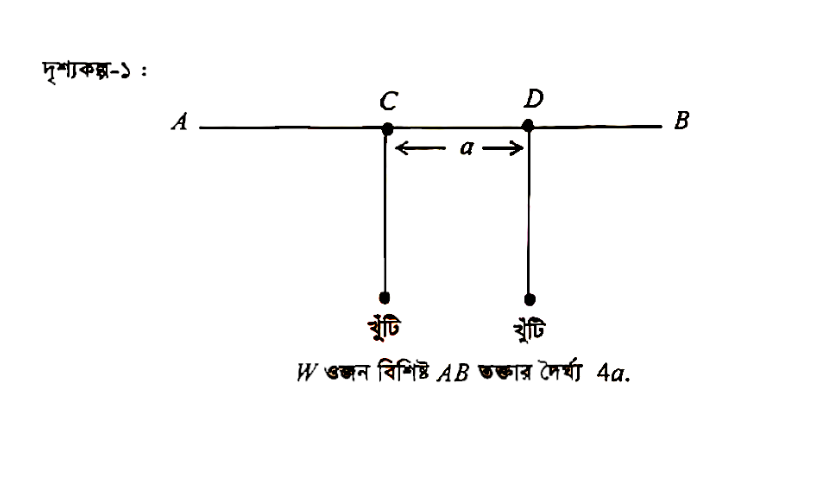
    দৃশ্যকল্প-১ এ, 'A' বিন্দুতে সর্বোচ্চ W1 W_{1} অথবা B B বিন্দুতে সর্বোচ্চ W2 W_{2} ওজন ঝুলিয়ে দিলে তক্তাটি উল্টিয়ে না গেলে প্রমাণ কর যে, W1W+W1+W2W+W2=12 \frac{W_{1}}{W+W_{1}}+\frac{W_{2}}{W+W_{2}}=\frac{1}{2}

    (2)
  3. গ)

    দৃশ্যকল্প-২ হতে, R R এবং P P এর মধ্যবর্তী কোণ Q Q এবং R R এর মধ্যবর্তী কোণের অর্ধেক হলে দেখাও যে, P2=Q(Q−R) P^{2}=Q(Q-R) .

    (3)

উত্তর ও ব্যাখ্যা

  1. ক)

    AI-তৈরি নমুনা উত্তর

    ধরি, কণার উপর ক্রিয়ারত বলদ্বয় P1P_1 ও P2P_2 এবং তাদের লব্ধি RR।
    শর্তানুসারে, লব্ধি RR বলটি P1P_1 এর সাথে লম্বভাবে ক্রিয়াশীল এবং R=13P2R = \frac{1}{3}P_2।

    আমরা জানি, লব্ধি RR যদি P1P_1 এর সাথে লম্ব হয়, তবে পিথাগোরাসের উপপাদ্য অথবা বলের ত্রিভুজ সূত্রানুসারে,
    P22=P12+R2P_2^2 = P_1^2 + R^2
    ⇒P12=P22−R2\Rightarrow P_1^2 = P_2^2 - R^2
    ⇒P12=P22−(P23)2=P22−P229=89P22\Rightarrow P_1^2 = P_2^2 - \left(\frac{P_2}{3}\right)^2 = P_2^2 - \frac{P_2^2}{9} = \frac{8}{9}P_2^2
    ⇒P12P22=89\Rightarrow \frac{P_1^2}{P_2^2} = \frac{8}{9}
    ⇒P1P2=89=223\Rightarrow \frac{P_1}{P_2} = \frac{\sqrt{8}}{\sqrt{9}} = \frac{2\sqrt{2}}{3}

    অতএব, বলদ্বয়ের মানের অনুপাত 22:32\sqrt{2} : 3। (দেখানো হলো)

  2. খ)

    AI-তৈরি নমুনা উত্তর

    দেওয়া আছে, ABAB তক্তার দৈর্ঘ্য =4a= 4a এবং ওজন WW তক্তার মধ্যবিন্দু GG তে খাড়া নিচের দিকে ক্রিয়া করে।
    সুতরাং, AG=GB=2aAG = GB = 2a।
    তক্তাটি CC ও DD বিন্দুতে অবস্থিত দুটি খুঁটির উপর অনুভূমিকভাবে স্থাপিত, যেখানে CD=aCD = a।
    ধরি, AA প্রান্ত থেকে খুঁটি CC এর দূরত্ব AC=xAC = x।
    তাহলে, AD=AC+CD=x+aAD = AC + CD = x + a।
    আবার, DB=AB−AD=4a−(x+a)=3a−xDB = AB - AD = 4a - (x + a) = 3a - x।
    তক্তার মধ্যবিন্দু GG এর জন্য, CG=AG−AC=2a−xCG = AG - AC = 2a - x এবং GD=AD−AG=(x+a)−2a=x−aGD = AD - AG = (x + a) - 2a = x - a।

    (i) যখন AA বিন্দুতে সর্বোচ্চ W1W_1 ওজন ঝোলানো হয়, তখন তক্তাটি CC খুঁটির সাপেক্ষে উল্টে যাওয়ার উপক্রম হয়, ফলে DD খুঁটিতে প্রতিক্রিয়া শূন্য হয়।
    অতএব, CC বিন্দুর সাপেক্ষে মোমেন্ট নিয়ে পাই,
    W1⋅AC=W⋅CGW_1 \cdot AC = W \cdot CG
    ⇒W1⋅x=W(2a−x)\Rightarrow W_1 \cdot x = W(2a - x)
    ⇒W1x+Wx=2aW\Rightarrow W_1 x + W x = 2aW
    ⇒x(W+W1)=2aW\Rightarrow x(W + W_1) = 2aW
    ⇒W1W+W1=W1⋅x2aW=W(2a−x)2aW=2a−x2a\Rightarrow \frac{W_1}{W + W_1} = \frac{W_1 \cdot x}{2aW} = \frac{W(2a - x)}{2aW} = \frac{2a - x}{2a} ... (1)

    (ii) যখন BB বিন্দুতে সর্বোচ্চ W2W_2 ওজন ঝোলানো হয়, তখন তক্তাটি DD খুঁটির সাপেক্ষে উল্টে যাওয়ার উপক্রম হয়, ফলে CC খুঁটিতে প্রতিক্রিয়া শূন্য হয়।
    অতএব, DD বিন্দুর সাপেক্ষে মোমেন্ট নিয়ে পাই,
    W2⋅DB=W⋅GDW_2 \cdot DB = W \cdot GD
    ⇒W2(3a−x)=W(x−a)\Rightarrow W_2(3a - x) = W(x - a)
    ⇒W2(3a−x)+W(3a−x)=W(x−a)+W(3a−x)=W(2a)\Rightarrow W_2(3a - x) + W(3a - x) = W(x - a) + W(3a - x) = W(2a)
    ⇒(W+W2)(3a−x)=2aW\Rightarrow (W + W_2)(3a - x) = 2aW
    ⇒W2W+W2=W2(3a−x)2aW=W(x−a)2aW=x−a2a\Rightarrow \frac{W_2}{W + W_2} = \frac{W_2(3a - x)}{2aW} = \frac{W(x - a)}{2aW} = \frac{x - a}{2a} ... (2)

    এখন, (1) ও (2) যোগ করে পাই,
    W1W+W1+W2W+W2=2a−x2a+x−a2a=2a−x+x−a2a=a2a=12\frac{W_1}{W + W_1} + \frac{W_2}{W + W_2} = \frac{2a - x}{2a} + \frac{x - a}{2a} = \frac{2a - x + x - a}{2a} = \frac{a}{2a} = \frac{1}{2}

    অতএব, W1W+W1+W2W+W2=12\frac{W_1}{W + W_1} + \frac{W_2}{W + W_2} = \frac{1}{2}। (প্রমাণিত)

  3. গ)

    AI-তৈরি নমুনা উত্তর

    দৃশ্যকল্প-২ অনুসারে, কোনো বিন্দুতে ক্রিয়ারত P,Q,RP, Q, R বলত্রয় ভারসাম্যে রয়েছে।
    ধরি, QQ এবং RR বলদ্বয়ের মধ্যবর্তী কোণ ∠(Q,R)=2α\angle(Q, R) = 2\alpha।
    শর্তানুসারে, RR এবং PP বলদ্বয়ের মধ্যবর্তী কোণ ∠(R,P)=α\angle(R, P) = \alpha।
    তাহলে, PP এবং QQ বলদ্বয়ের মধ্যবর্তী কোণ ∠(P,Q)=360∘−(2α+α)=360∘−3α\angle(P, Q) = 360^\circ - (2\alpha + \alpha) = 360^\circ - 3\alpha।

    লামির উপপাদ্য প্রয়োগ করে পাই,
    Psin⁡(∠(Q,R))=Qsin⁡(∠(R,P))=Rsin⁡(∠(P,Q))\frac{P}{\sin(\angle(Q, R))} = \frac{Q}{\sin(\angle(R, P))} = \frac{R}{\sin(\angle(P, Q))}
    ⇒Psin⁡2α=Qsin⁡α=Rsin⁡(360∘−3α)=R−sin⁡3α\Rightarrow \frac{P}{\sin 2\alpha} = \frac{Q}{\sin \alpha} = \frac{R}{\sin(360^\circ - 3\alpha)} = \frac{R}{-\sin 3\alpha}

    প্রথম দুটি অনুপাত থেকে,
    Psin⁡2α=Qsin⁡α\frac{P}{\sin 2\alpha} = \frac{Q}{\sin \alpha}
    ⇒P2sin⁡αcos⁡α=Qsin⁡α\Rightarrow \frac{P}{2\sin\alpha\cos\alpha} = \frac{Q}{\sin\alpha}
    ⇒cos⁡α=P2Q\Rightarrow \cos\alpha = \frac{P}{2Q} ... (1)

    আবার, দ্বিতীয় ও তৃতীয় অনুপাত থেকে,
    Qsin⁡α=R−sin⁡3α\frac{Q}{\sin\alpha} = \frac{R}{-\sin 3\alpha}
    ⇒−RQ=sin⁡3αsin⁡α=3sin⁡α−4sin⁡3αsin⁡α=3−4sin⁡2α\Rightarrow -\frac{R}{Q} = \frac{\sin 3\alpha}{\sin\alpha} = \frac{3\sin\alpha - 4\sin^3\alpha}{\sin\alpha} = 3 - 4\sin^2\alpha
    ⇒−RQ=3−4(1−cos⁡2α)=3−4+4cos⁡2α=4cos⁡2α−1\Rightarrow -\frac{R}{Q} = 3 - 4(1 - \cos^2\alpha) = 3 - 4 + 4\cos^2\alpha = 4\cos^2\alpha - 1
    ⇒1−RQ=4cos⁡2α\Rightarrow 1 - \frac{R}{Q} = 4\cos^2\alpha
    ⇒Q−RQ=4cos⁡2α\Rightarrow \frac{Q - R}{Q} = 4\cos^2\alpha

    (1) হতে cos⁡α=P2Q\cos\alpha = \frac{P}{2Q} বসিয়ে পাই,
    Q−RQ=4(P2Q)2=4⋅P24Q2=P2Q2\frac{Q - R}{Q} = 4\left(\frac{P}{2Q}\right)^2 = 4 \cdot \frac{P^2}{4Q^2} = \frac{P^2}{Q^2}
    ⇒Q−RQ=P2Q2\Rightarrow \frac{Q - R}{Q} = \frac{P^2}{Q^2}
    ⇒P2=Q(Q−R)\Rightarrow P^2 = Q(Q - R)

    অতএব, P2=Q(Q−R)P^2 = Q(Q - R)। (দেখানো হলো)

আরও প্রশ্ন অনুশীলন করতে অ্যাপে যাও

সম্পর্কিত প্রশ্ন